RASIKAFM.COM | SALATIGA – Mahasiswa Universitas Kristen Satya Wacana (UKSW) melalui Tim Legacy meraih Juara 1 kategori Search and Rescue Robot (SAR) dalam UNLIMITED 2026 yang diselenggarakan Fakultas Teknik Universitas Diponegoro (UNDIP).
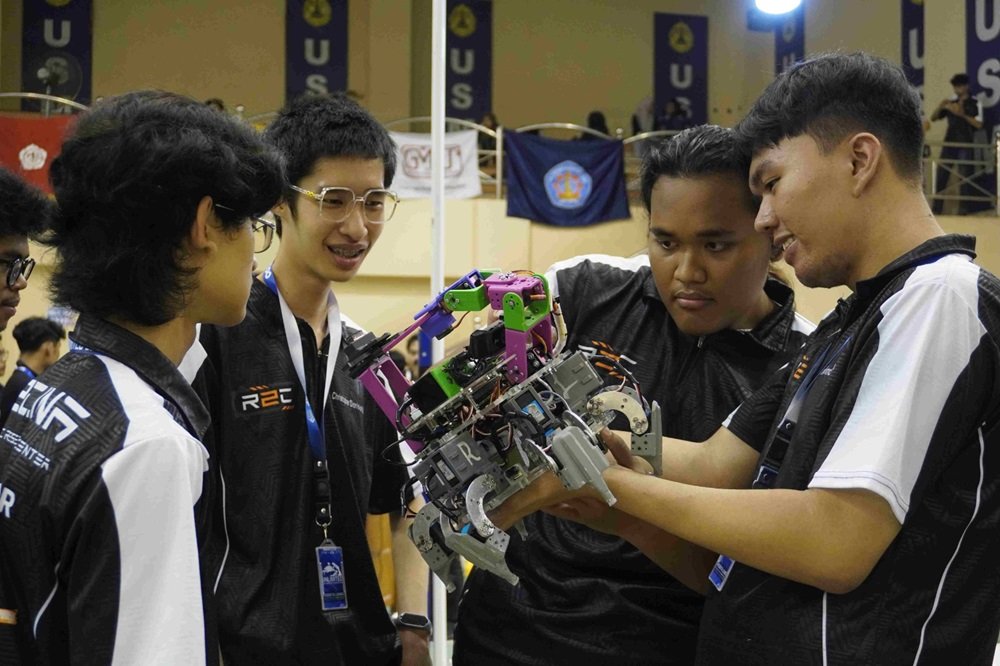
Capaian ini melalui pengembangan ALCEO, robot hexapod berkaki enam yang dirancang untuk bergerak secara otonom, melewati berbagai rintangan, dan menjalankan misi penyelamatan dalam kondisi arena yang menantang.
Tim Legacy R2C UKSW dari Fakultas Teknik Elektronika dan Komputer (FTEK) UKSW yaitu Carollus Tirta Putra Agni, Christopher Dionisius Utomo, Christiano Vincent Santoso, Muhammad Fikri Rasyid Setiawan, dan Hegar Novan Auliya Rachmat berlaga tampiljan robot di UNDIP Semarang belum lama ini.
Dalam kompetisi tersebut, robot tidak hanya dituntut untuk dapat bergerak, tetapi juga menyelesaikan sejumlah rintangan dan misi penyelamatan sesuai ketentuan perlombaan.
Untuk menjawab tantangan tersebut, mahasiswa mengintegrasikan sistem mekanik, sensor, kendali, serta perangkat lunak agar robot mampu bernavigasi dan beradaptasi dengan kondisi arena.
Muhammad Fikri Rasyid Setiawan, menjelaskan ALCEO menggunakan desain hexapod dengan enam kaki yang memberikan stabilitas tinggi ketika bergerak di medan sulit.
Robot juga dilengkapi beberapa profil gerak yang disesuaikan dengan karakteristik rintangan, seperti mode tinggi untuk melewati kelereng dan puing, mode rendah untuk menjaga kestabilan di jalan miring, serta mode khusus ketika menaiki tangga.
“Robot memiliki beberapa profile mode berbeda sesuai kebutuhan rintangan. Selain itu, kami mengembangkan algoritma untuk melewati arena secara autonomous dengan lancar,” jelas Fikri.
Salah satu tantangan terbesar dalam proses pengembangan adalah menentukan desain kaki dan algoritma robot karena keduanya berpengaruh terhadap kestabilan gerak.
Tim kemudian melakukan perbaikan algoritma secara bertahap pada setiap round serta melakukan penyesuaian desain agar robot mampu menghadapi rintangan dengan lebih stabil.
Tangga menjadi salah satu rintangan yang paling menguji kemampuan robot. Untuk mengatasinya, tim melakukan kalibrasi ulang, mengubah desain kaki, serta menyesuaikan kode.